Dron, ki vidi nevarno pristajališče: NASA preizkuša navigacijo za Luno
Namesto slepega sledenja vnaprej izbrani točki naj bi pristajalnik med spuščanjem prepoznal ovire in izbral varnejši prostor. NASA je predstavila rezultat preizkusa sistema SPLICE na brezpilotnem letalniku v Kaliforniji.
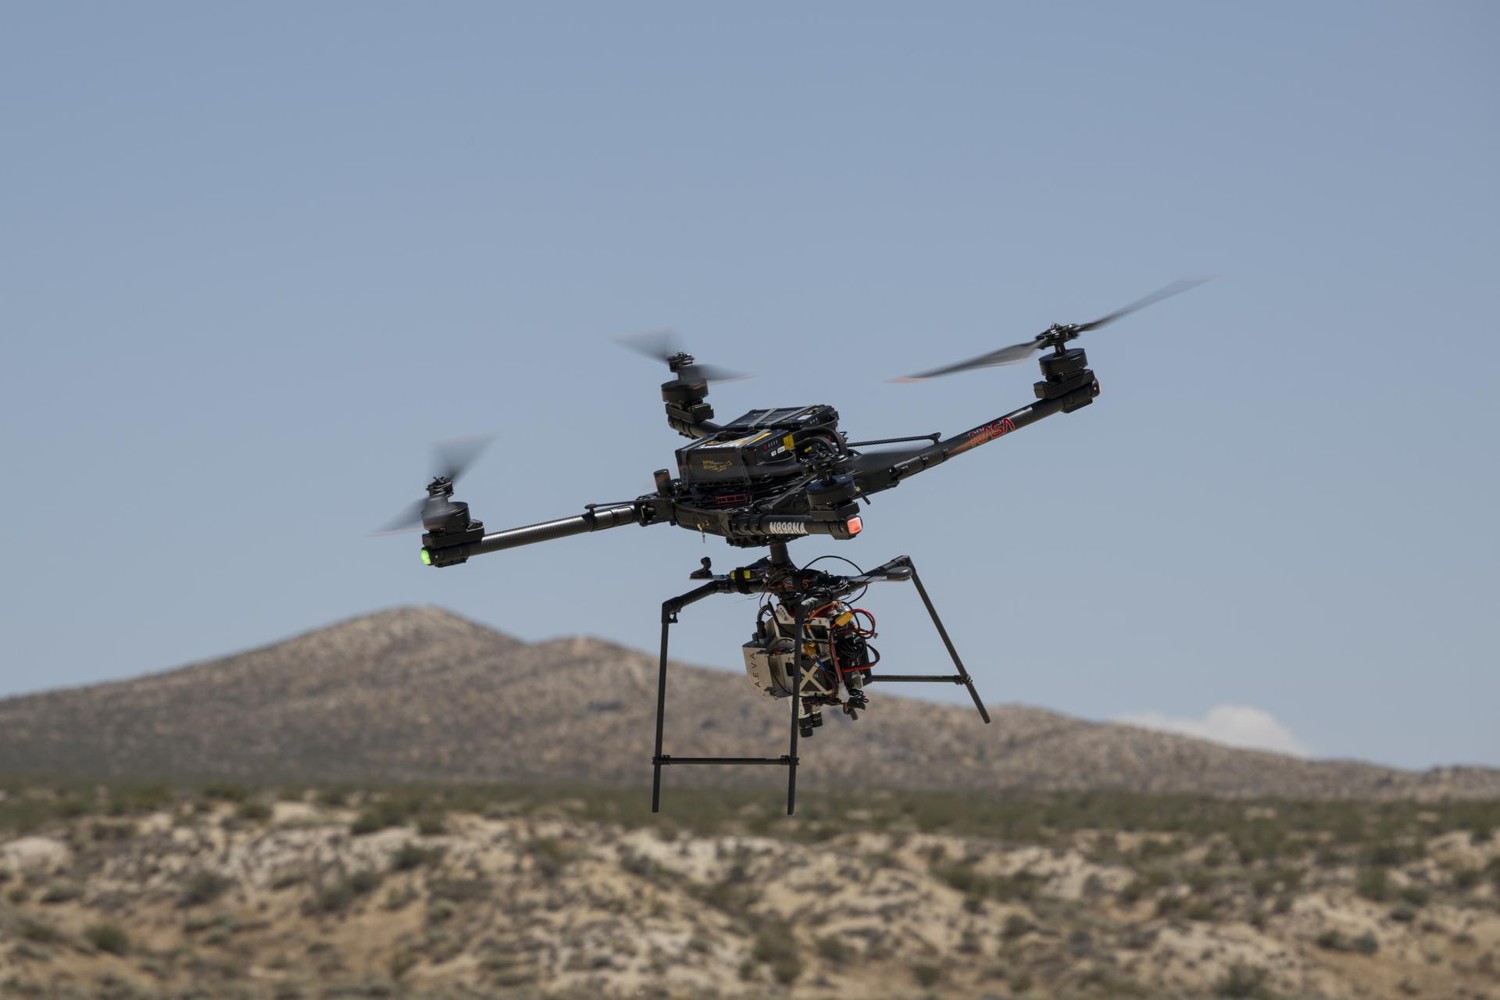
NASA / Ryan Kline · Vir · Public domain · Pomanjšava; brez vsebinskih sprememb.
Lunarni problem najprej nad kalifornijskimi tlemi
Preizkus 27. avgusta na območju Rogers Dry Lake pri Nasinem centru Armstrong je z dronom Alta-X posnemal manevre spuščanja in pristajanja na Luni. Sistem SPLICE je med letom sestavljal podatke o terenu ter presojal primerna mesta. Ko oceni, da izbrana točka ni varna, lahko vodenje preusmeri proti drugi.
To je preizkus tehnologije na Zemlji, ne že izveden avtonomen pristanek s tem sistemom na Luni. Razlika je bistvena: na domačem poligonu je mogoče ponavljati poskuse, opazovati odzive in popravljati povezavo med senzorji, računalnikom ter krmiljenjem. Poznejša vesoljska uporaba potrebuje še prilagoditev konkretnemu plovilu in razmeram njegove misije.
Zemljevid nastaja med spuščanjem
Ime SPLICE združuje več tehnologij za varen in natančen pristanek. Nasina tehnična predstavitev opisuje laserske meritve višine in hitrosti, zaznavanje ovir ter primerjavo trenutnih podob s predhodnimi posnetki površja. Posamezni senzor zato ne rešuje celotne naloge. Podatki se združijo v oceno, kje je plovilo in kam lahko varno nadaljuje.
Lasersko zaznavanje terena izdela tridimenzionalen prikaz površine. S tem je mogoče iskati strmine ali večje skale, ki na oddaljenem posnetku niso dovolj razločne. Računalnik mora podatke obdelati dovolj hitro, da odločitev še spremeni pot spuščanja. Dober zemljevid, ki prispe šele po dotiku tal, za vodenje pristanka ne pomaga.
Navigacija ni samo prepoznavanje slike
Pogosto si avtonomen sistem predstavljamo kot kamero, ki nekaj prepozna. Pri pristajanju je problem širši. Tudi če računalnik vidi primerno ravno površino, mora presoditi, ali jo vozilo ob svoji hitrosti in razpoložljivih možnostih sploh lahko doseže. Nato mora krmiljenje izračunani premik pravočasno izvesti. Opazovanje in gibanje sta zato tesno povezani nalogi.
SPLICE vključuje računalniško obdelavo senzorjev, navigacijo in vodenje. Pri preizkusu na dronu so raziskovalci preverjali tudi komunikacijo med opremo in letalnikom. NASA razvoj povezuje s prihodnjimi robotskimi in posadkovnimi pristanki. Toda posamezna uspešna demonstracija še ne zagotavlja, da bo vsaka bodoča misija uporabila celoten enak sklop naprav.
Korak proti krajem, kjer je težje pristati
Kamera za navigacijo glede na teren primerja trenutni pogled s prej pripravljenimi orbitalnimi posnetki. Lasersko merjenje in slikovno prepoznavanje tako odgovarjata na povezani vprašanji: kje smo in kakšna je površina neposredno pod nami. Šele združena podatka omogočata uporabnejšo odločitev.
Znanstveno zanimivo površje ni nujno tudi najpreprostejše za pristanek. Natančnejše zaznavanje in izogibanje oviram naj bi povečala možnosti dostopa do zahtevnejših območij. To ne pomeni izginotja tveganja; omogoča boljšo presojo v delu misije, kjer je časa za odločitev malo, oddaljeno vodenje z Zemlje pa ni nadomestilo za hiter lokalni odziv.
Za bralca je najzanimivejši preskok od podatka k dejanju. Sistem ne ustvari samo slike tal, ampak jo uporabi za odločitev, kam usmeriti vozilo. Kalifornijski dron je tako preizkusni člen precej večje zamisli: prihodnji pristajalnik naj se ne zanaša zgolj na dobro izbrano točko pred odhodom, ampak naj zna v zadnjih trenutkih tudi sam prepoznati boljšo.